SKU: OT2065-A44 Αριθμός είδους: NA272 EAN: 8720589817388
Χαρακτηριστικά:
1. Έλεγχος standby για εξοικονόμηση ενέργειας.
2. Λειτουργίες ελέγχου κινητήρα CW / CCW / σύντομο φρενάρισμα / stop.
3. Ενσωματωμένο κύκλωμα θερμικής απενεργοποίησης και κύκλωμα ανίχνευσης χαμηλής τάσης.
Περιγραφή:
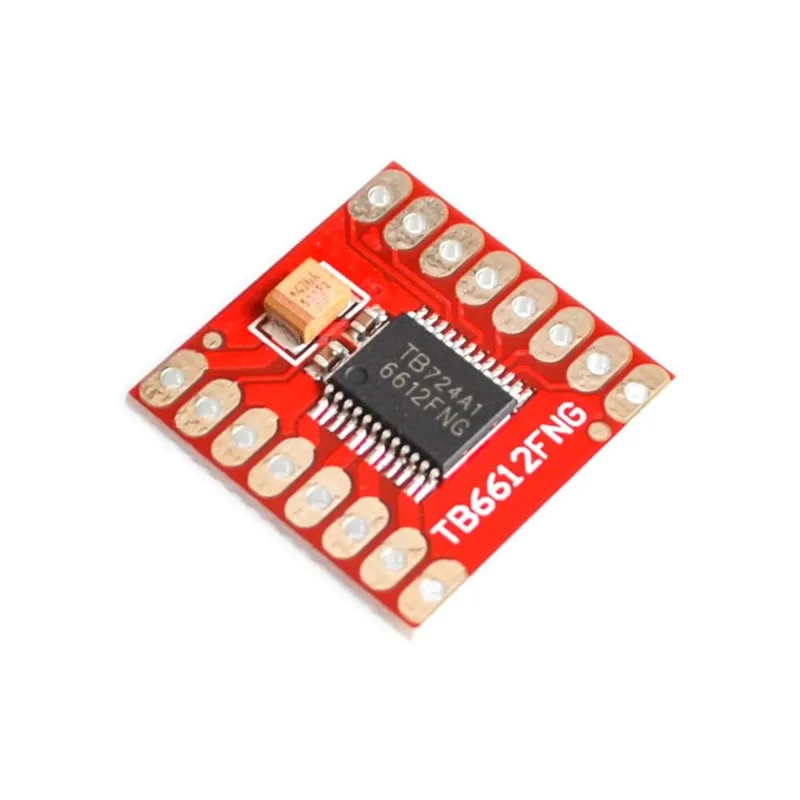
Ο οδηγός κινητήρα TB6612FNG μπορεί να ελέγχει έως δύο DC κινητήρες με σταθερό ρεύμα 1,2 A (3,2 A αιχμής). Δύο σήματα εισόδου (IN1 και IN2) μπορούν να χρησιμοποιηθούν για τον έλεγχο του κινητήρα σε μία από τις τέσσερις λειτουργίες: δεξιόστροφα, αριστερόστροφα, σύντομο φρενάρισμα και stop. Οι δύο έξοδοι κινητήρα (A και B) μπορούν να ελεγχθούν ξεχωριστά, ενώ η ταχύτητα κάθε κινητήρα ρυθμίζεται μέσω σήματος εισόδου PWM με συχνότητα έως 100 kHz. Το pin STBY πρέπει να τεθεί σε υψηλή στάθμη για να βγει ο κινητήρας από τη λειτουργία αναμονής.
Η λογική τάση τροφοδοσίας (VCC) μπορεί να βρίσκεται στο εύρος 2,7-5,5 VDC, ενώ η τροφοδοσία του κινητήρα (VM) περιορίζεται σε μέγιστη τάση 15 VDC. Το ρεύμα εξόδου είναι ονομαστικά έως 1,2 A ανά κανάλι (ή έως 3,2 A για έναν σύντομο, μεμονωμένο παλμό).
Η πλακέτα παραδίδεται με όλα τα εξαρτήματα όπως φαίνονται, συμπεριλαμβανομένων των header pins.
Προδιαγραφές:
Τάση τροφοδοσίας: VM = 15V max, VCC = 2,7-5,5V
Ρεύμα εξόδου: Iout = 1,2 A (μέσο) / 3,2 A (αιχμή)
Διαστάσεις
Μήκος: 2cm
Πλάτος: 2cm
Ύψος: 0,3cm
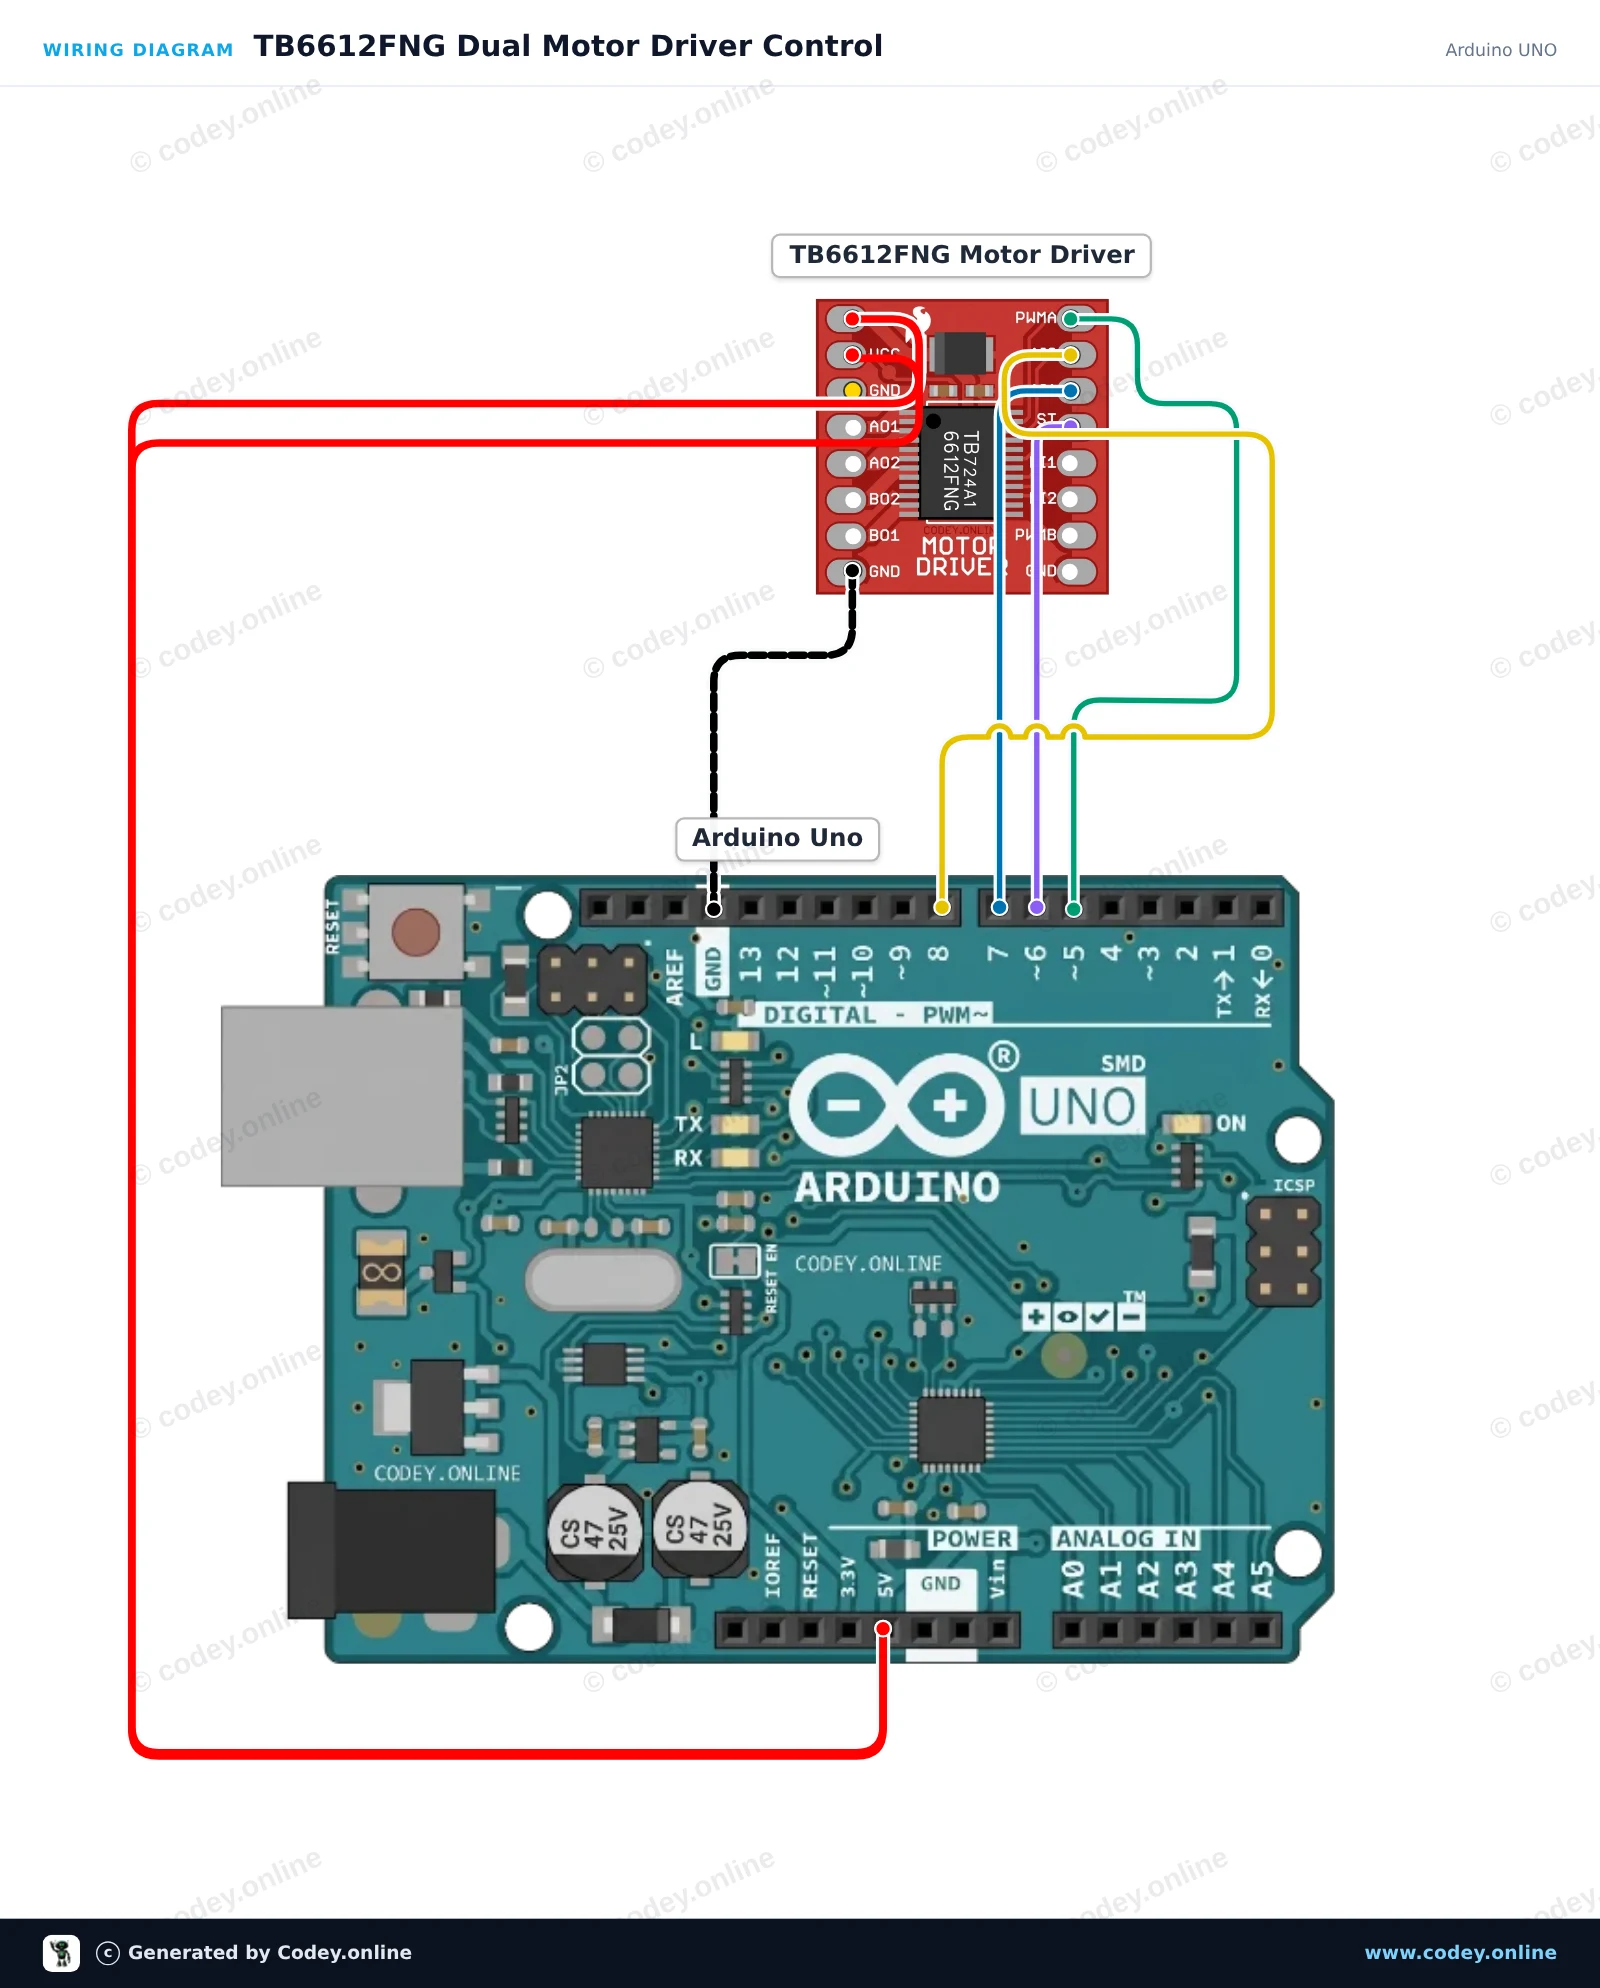
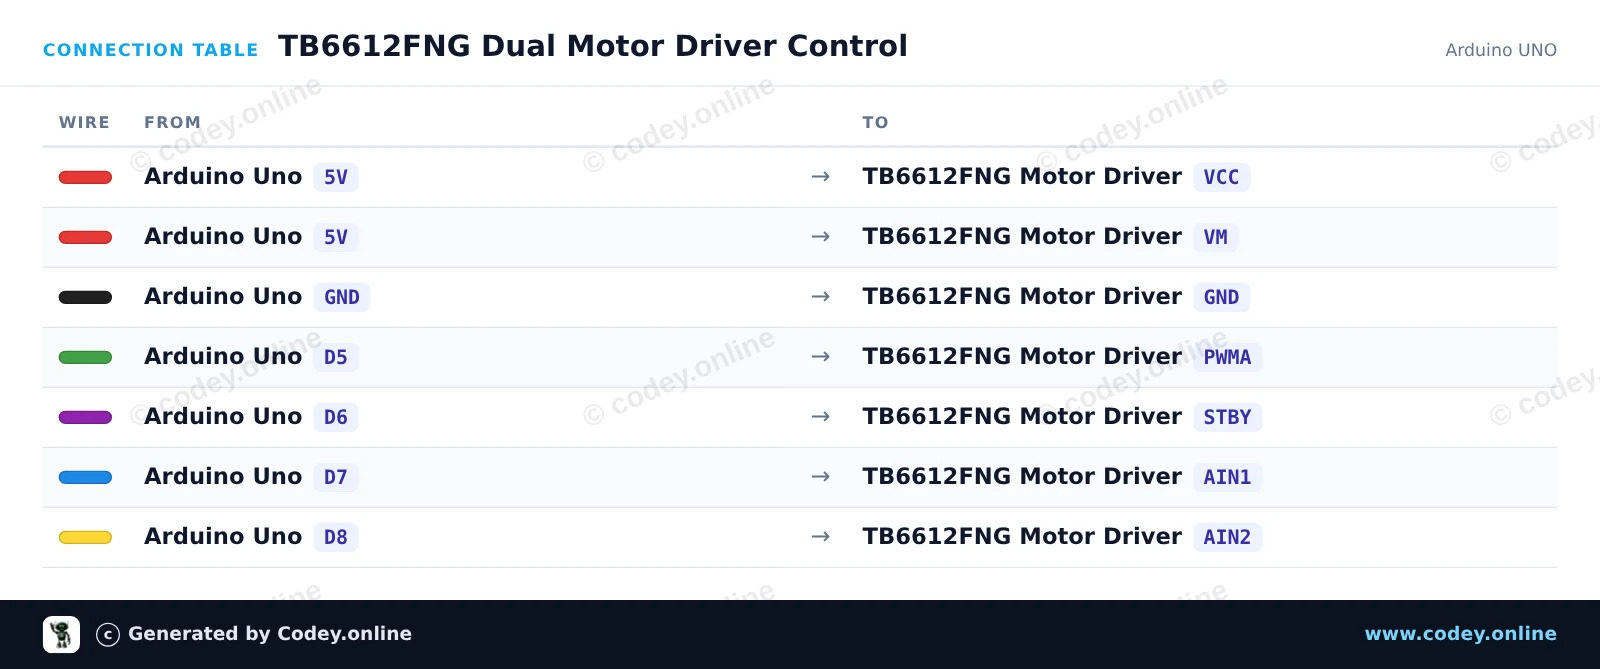
Έτσι συνδέεις το Μονάδα ελέγχου κινητήρα TB6612FNG για Arduino σε ένα Arduino UNO ή ESP32, με ένα παράδειγμα sketch που μπορείς να ανεβάσεις αμέσως.
Αυτό το έργο ελέγχει ένα κανάλι DC μοτέρ χρησιμοποιώντας τον διπλό οδηγό H-bridge TB6612FNG. Το sketch ενεργοποιεί τον οδηγό μέσω του standby pin και εναλλάσσει την κίνηση του μοτέρ εμπρός, τη στάση και την κίνηση ανάποδα με έλεγχο ταχύτητας PWM. Ανοίξτε το Serial Monitor στα 115200 baud για να παρακολουθήσετε την κατάσταση λειτουργίας.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Dual Motor Driver Control
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

const int PIN_PWMA = 5;
const int PIN_STBY = 6;
const int PIN_AIN1 = 7;
const int PIN_AIN2 = 8;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_PWMA, OUTPUT);
  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);

  // Take driver out of standby mode
  digitalWrite(PIN_STBY, HIGH);

  Serial.println(F("TB6612FNG Motor Driver Initialized"));
}

void driveMotorA(bool forward, int speed) {
  speed = constrain(speed, 0, 255);

  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
    Serial.print(F("Motor Forward at speed: "));
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
    Serial.print(F("Motor Reverse at speed: "));
  }

  analogWrite(PIN_PWMA, speed);
  Serial.println(speed);
}

void stopMotorA() {
  analogWrite(PIN_PWMA, 0);
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  Serial.println(F("Motor Stopped"));
}

void loop() {
  // Drive forward at speed 200
  driveMotorA(true, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);

  // Drive reverse at speed 200
  driveMotorA(false, 200);
  delay(2000);

  // Stop
  stopMotorA();
  delay(1000);
}Wiring diagram and example code generated by Codey.online — https://www.codey.online
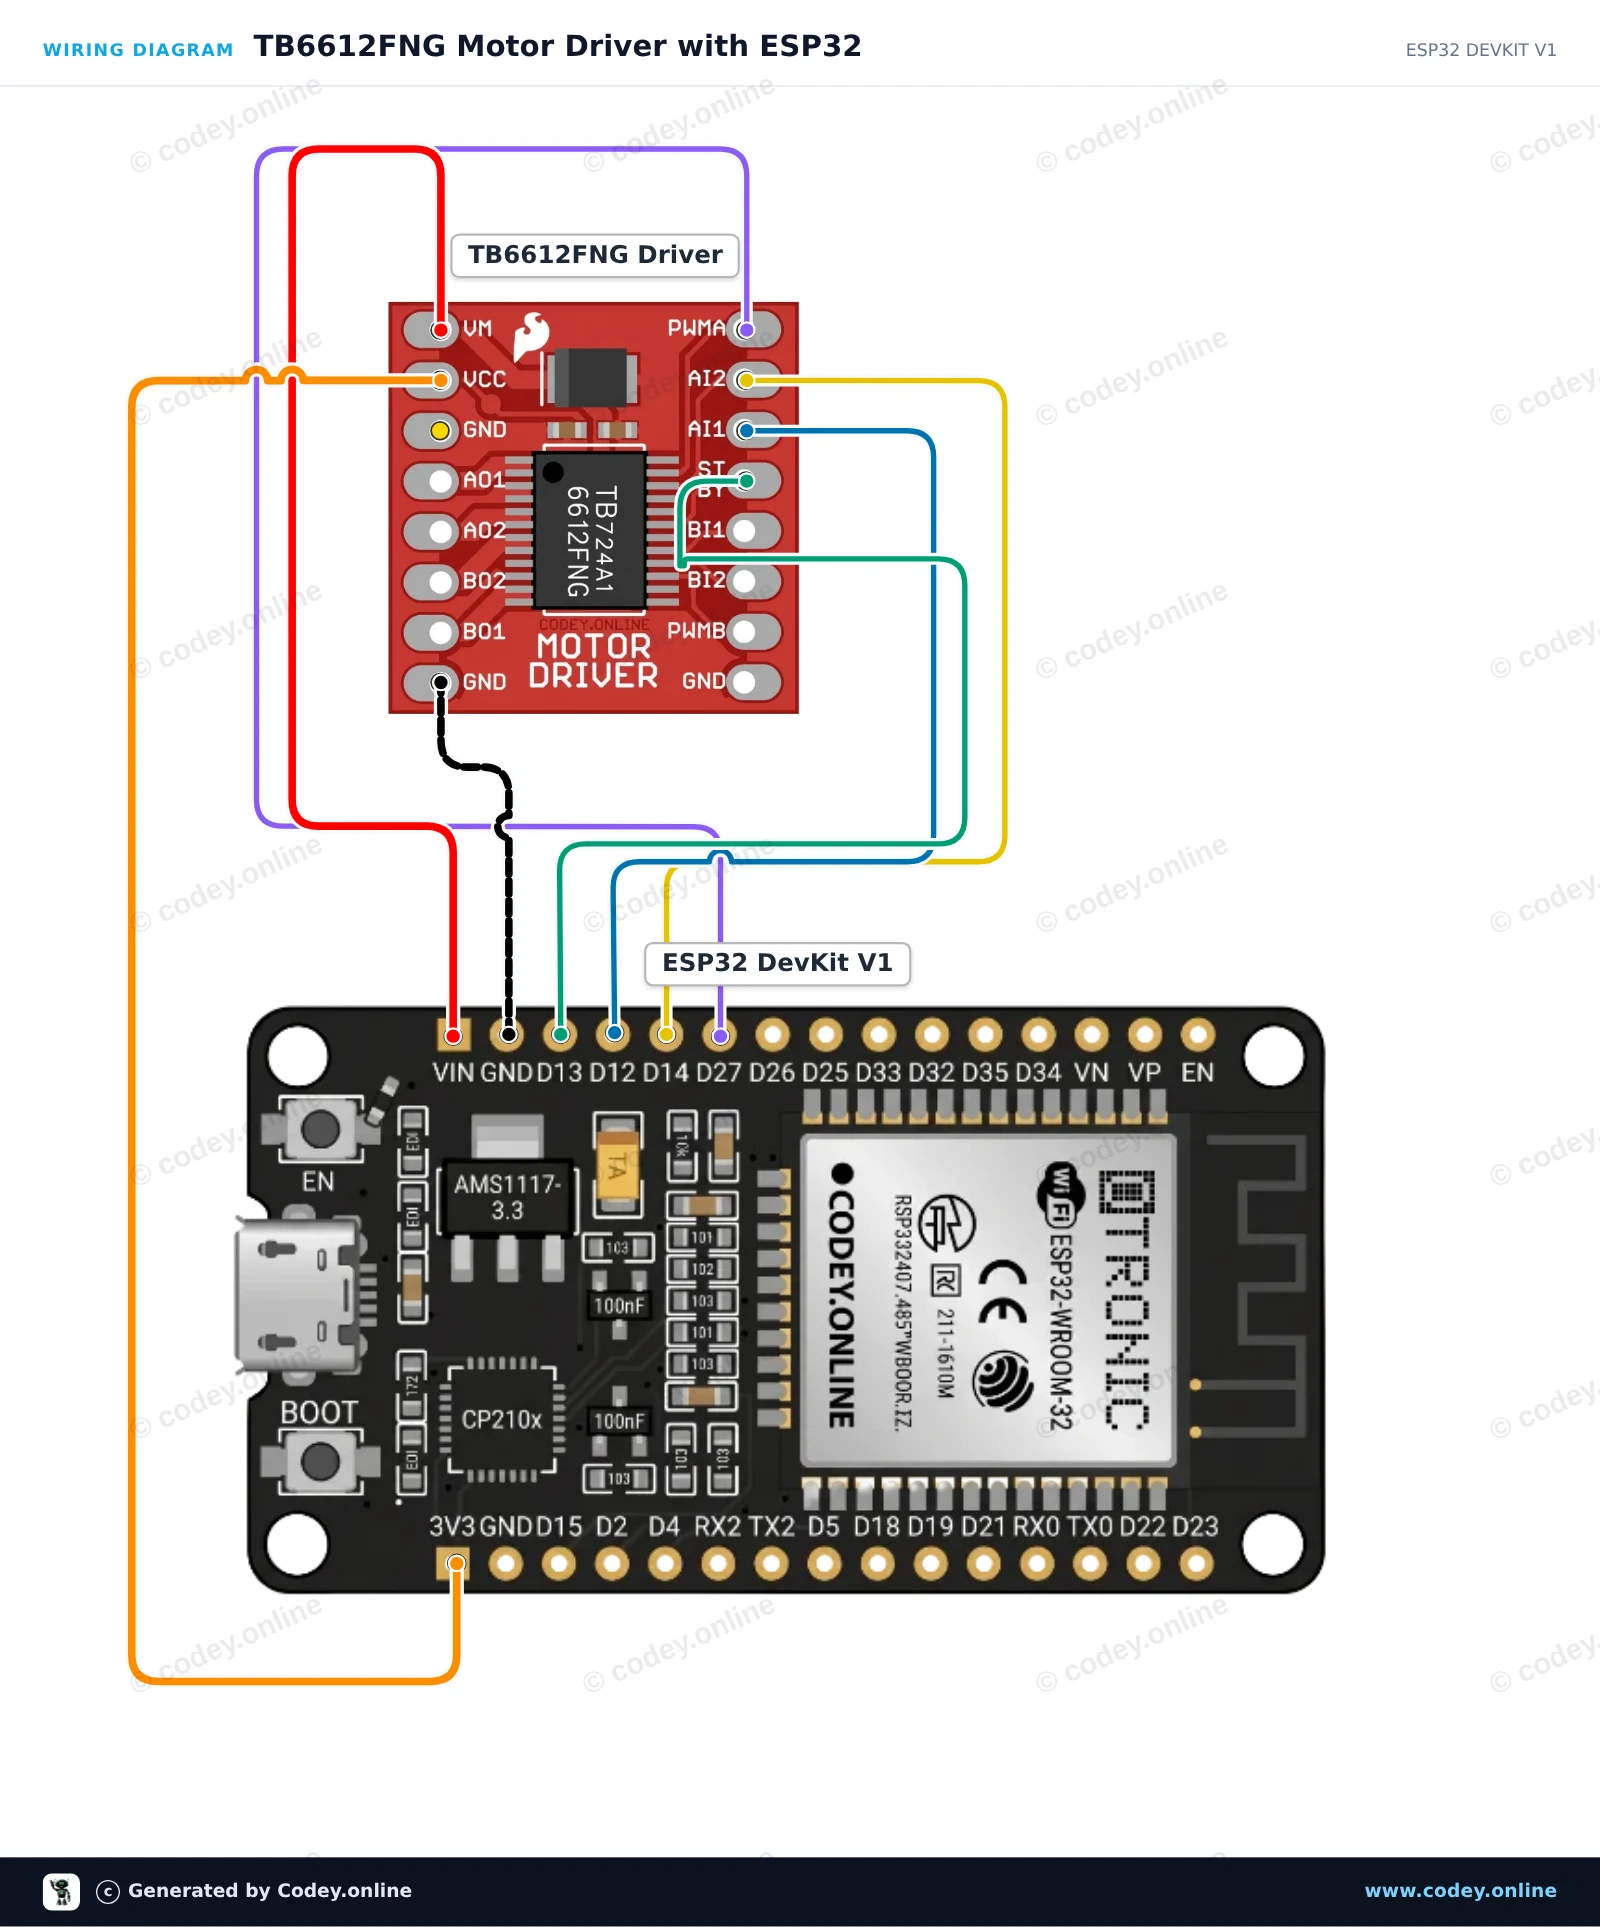
Αυτό το project δείχνει πώς να ελέγξετε έναν κινητήρα DC χρησιμοποιώντας τον διπλό H-bridge οδηγό μοτέρ TB6612FNG και ένα ESP32. Το sketch ενεργοποιεί τον οδηγό μέσω του STBY pin και εναλλάσσει το motor channel A σε περιστροφή προς τα εμπρός, επιβράδυνση, αντίστροφη περιστροφή και φρενάρισμα. Ανοίξτε το Serial Monitor στα 115200 baud για να δείτε την τρέχουσα κατάσταση και ταχύτητα του μοτέρ.
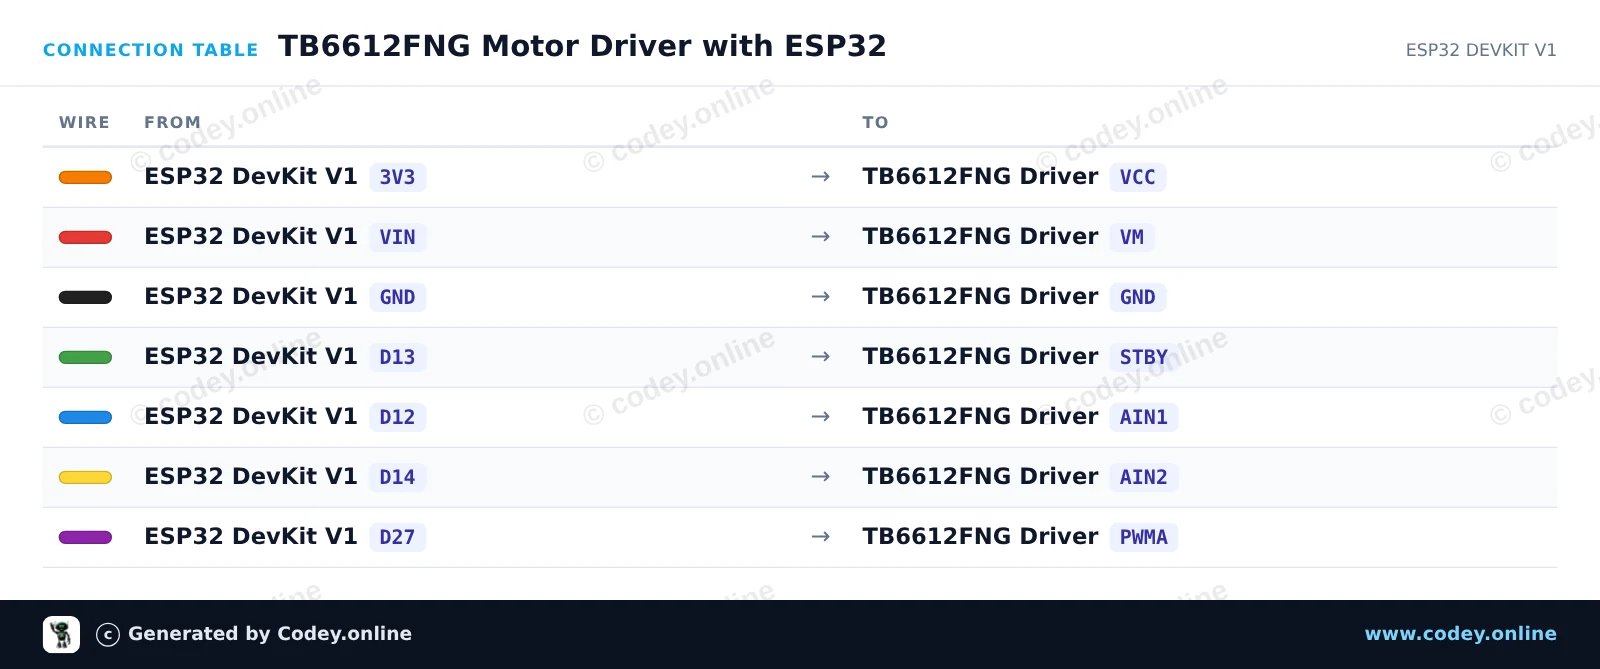
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : TB6612FNG Motor Driver with ESP32
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TB6612FNG Motor Driver
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

// TB6612FNG Dual H-Bridge Motor Driver Demo on ESP32

const int PIN_STBY = 13;
const int PIN_AIN1 = 12;
const int PIN_AIN2 = 14;
const int PIN_PWMA = 27;

void setup() {
  Serial.begin(115200);

  pinMode(PIN_STBY, OUTPUT);
  pinMode(PIN_AIN1, OUTPUT);
  pinMode(PIN_AIN2, OUTPUT);
  pinMode(PIN_PWMA, OUTPUT);

  // Enable driver
  digitalWrite(PIN_STBY, HIGH);
  Serial.println("TB6612FNG Motor Driver Initialized");
}

void driveMotor(bool forward, int speed) {
  if (forward) {
    digitalWrite(PIN_AIN1, HIGH);
    digitalWrite(PIN_AIN2, LOW);
  } else {
    digitalWrite(PIN_AIN1, LOW);
    digitalWrite(PIN_AIN2, HIGH);
  }
  analogWrite(PIN_PWMA, constrain(speed, 0, 255));
}

void stopMotor() {
  digitalWrite(PIN_AIN1, LOW);
  digitalWrite(PIN_AIN2, LOW);
  analogWrite(PIN_PWMA, 0);
}

void loop() {
  // Forward acceleration
  Serial.println("Motor Forward: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(true, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(1000);

  // Reverse acceleration
  Serial.println("Motor Reverse: Accelerating");
  for (int spd = 50; spd <= 255; spd += 25) {
    driveMotor(false, spd);
    delay(150);
  }
  delay(1000);

  // Stop
  Serial.println("Motor Stop");
  stopMotor();
  delay(2000);
}Wiring diagram and example code generated by Codey.online — https://www.codey.online




 English
 Nederlands
 Frans
 Deutsch
 Italiano
 Español
 Suomi
 Polski
 Dansk
 Български
 Čeština
 Hrvatski
 Svenska
 Aileen