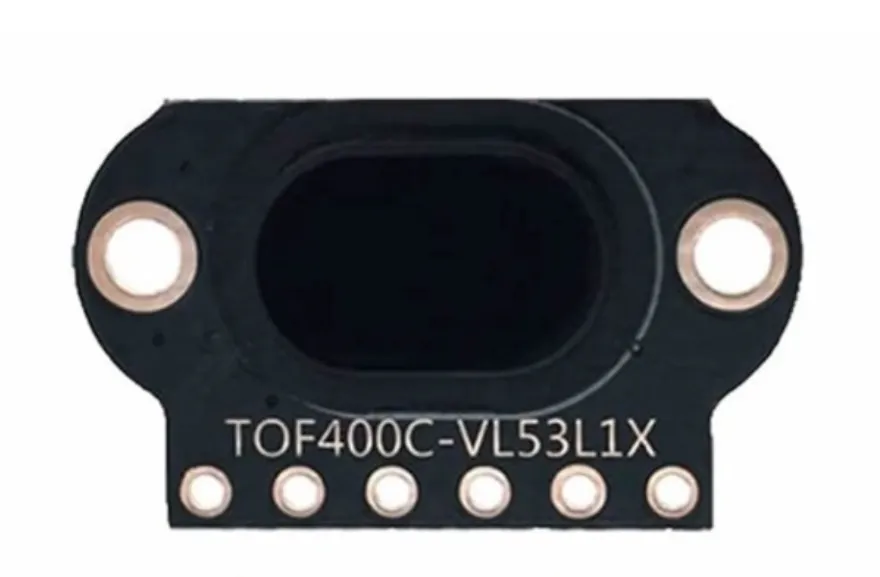
SKU: OT5865 Αριθμός είδους: XR358 EAN: 8720828223574
Μίνι module αισθητήρα απόστασης laser με ακρίβεια 1mm και μεγάλο εύρος.
Model: TOF400C-VL53L1X
Τάση: 3V έως 5 V
Κατανάλωση ρεύματος: 40 mA (max)
Απόσταση: 4cm έως 400cm
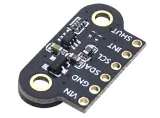
Συνδέσεις:
- VIN
- GND
- SDA
- SCL
- INT
- SHUT
Επικοινωνία: το πρωτόκολλο επικοινωνίας I2C (πλήρως συμβατό με σύστημα 3-5 v)
Κατάλληλο για Arduino, ESP8266 και ESP32.
Δυνατότητα πολλαπλών αισθητήρων σε 1 I2C γραμμή, καθώς οι αισθητήρες μπορούν να λάβουν μέσω λογισμικού διαφορετική I2C διεύθυνση.
Ο αισθητήρας laser TOF400C-VL53L1X Time Of Flight είναι ένας εξαιρετικά ακριβής και αξιόπιστος αισθητήρας που μπορεί να χρησιμοποιηθεί για ένα ευρύ φάσμα εφαρμογών, όπως μέτρηση απόστασης, ανίχνευση κίνησης και πλοήγηση.
Ένα από τα σημαντικότερα πλεονεκτήματα αυτού του αισθητήρα είναι η ακρίβειά του. Ο αισθητήρας χρησιμοποιεί τεχνολογία laser για τη μέτρηση της απόστασης έως ένα αντικείμενο, προσφέροντας πολύ πιο ακριβές αποτέλεσμα από έναν υπέρυθρο αισθητήρα, για παράδειγμα. Αυτό καθιστά τον αισθητήρα κατάλληλο, για παράδειγμα, για χρήση σε drones, βιομηχανικό αυτοματισμό και ρομπότ.
Επιπλέον, ο αισθητήρας είναι επίσης πολύ εύκολος στη χρήση. Είναι συμβατός με ένα ευρύ φάσμα πλατφορμών microcontroller, όπως Arduino, Raspberry Pi και STM32, και υπάρχουν πολλά παραδείγματα και βιβλιοθήκες διαθέσιμα για να σας βοηθήσουν να ενσωματώσετε τον αισθητήρα στο έργο σας.
Τέλος, ο αισθητήρας είναι επίσης πολύ μικρός και ελαφρύς, γεγονός που διευκολύνει την ενσωμάτωσή του σε ένα ευρύ φάσμα εφαρμογών. Οι 2 οπές για βίδες κάνουν επίσης πολύ εύκολη τη σταθερή στερέωση αυτού του αισθητήρα.
Διαστάσεις
Μήκος: 1,3cm
Πλάτος: 1,04cm
Ύψος: 0,32cm
Έτσι συνδέεις το Αισθητήρας απόστασης TOF400C-VL53L1X Time-Of-Flight 4-400cm σε ένα Arduino UNO ή ESP32, με ένα παράδειγμα sketch που μπορείς να ανεβάσεις αμέσως.
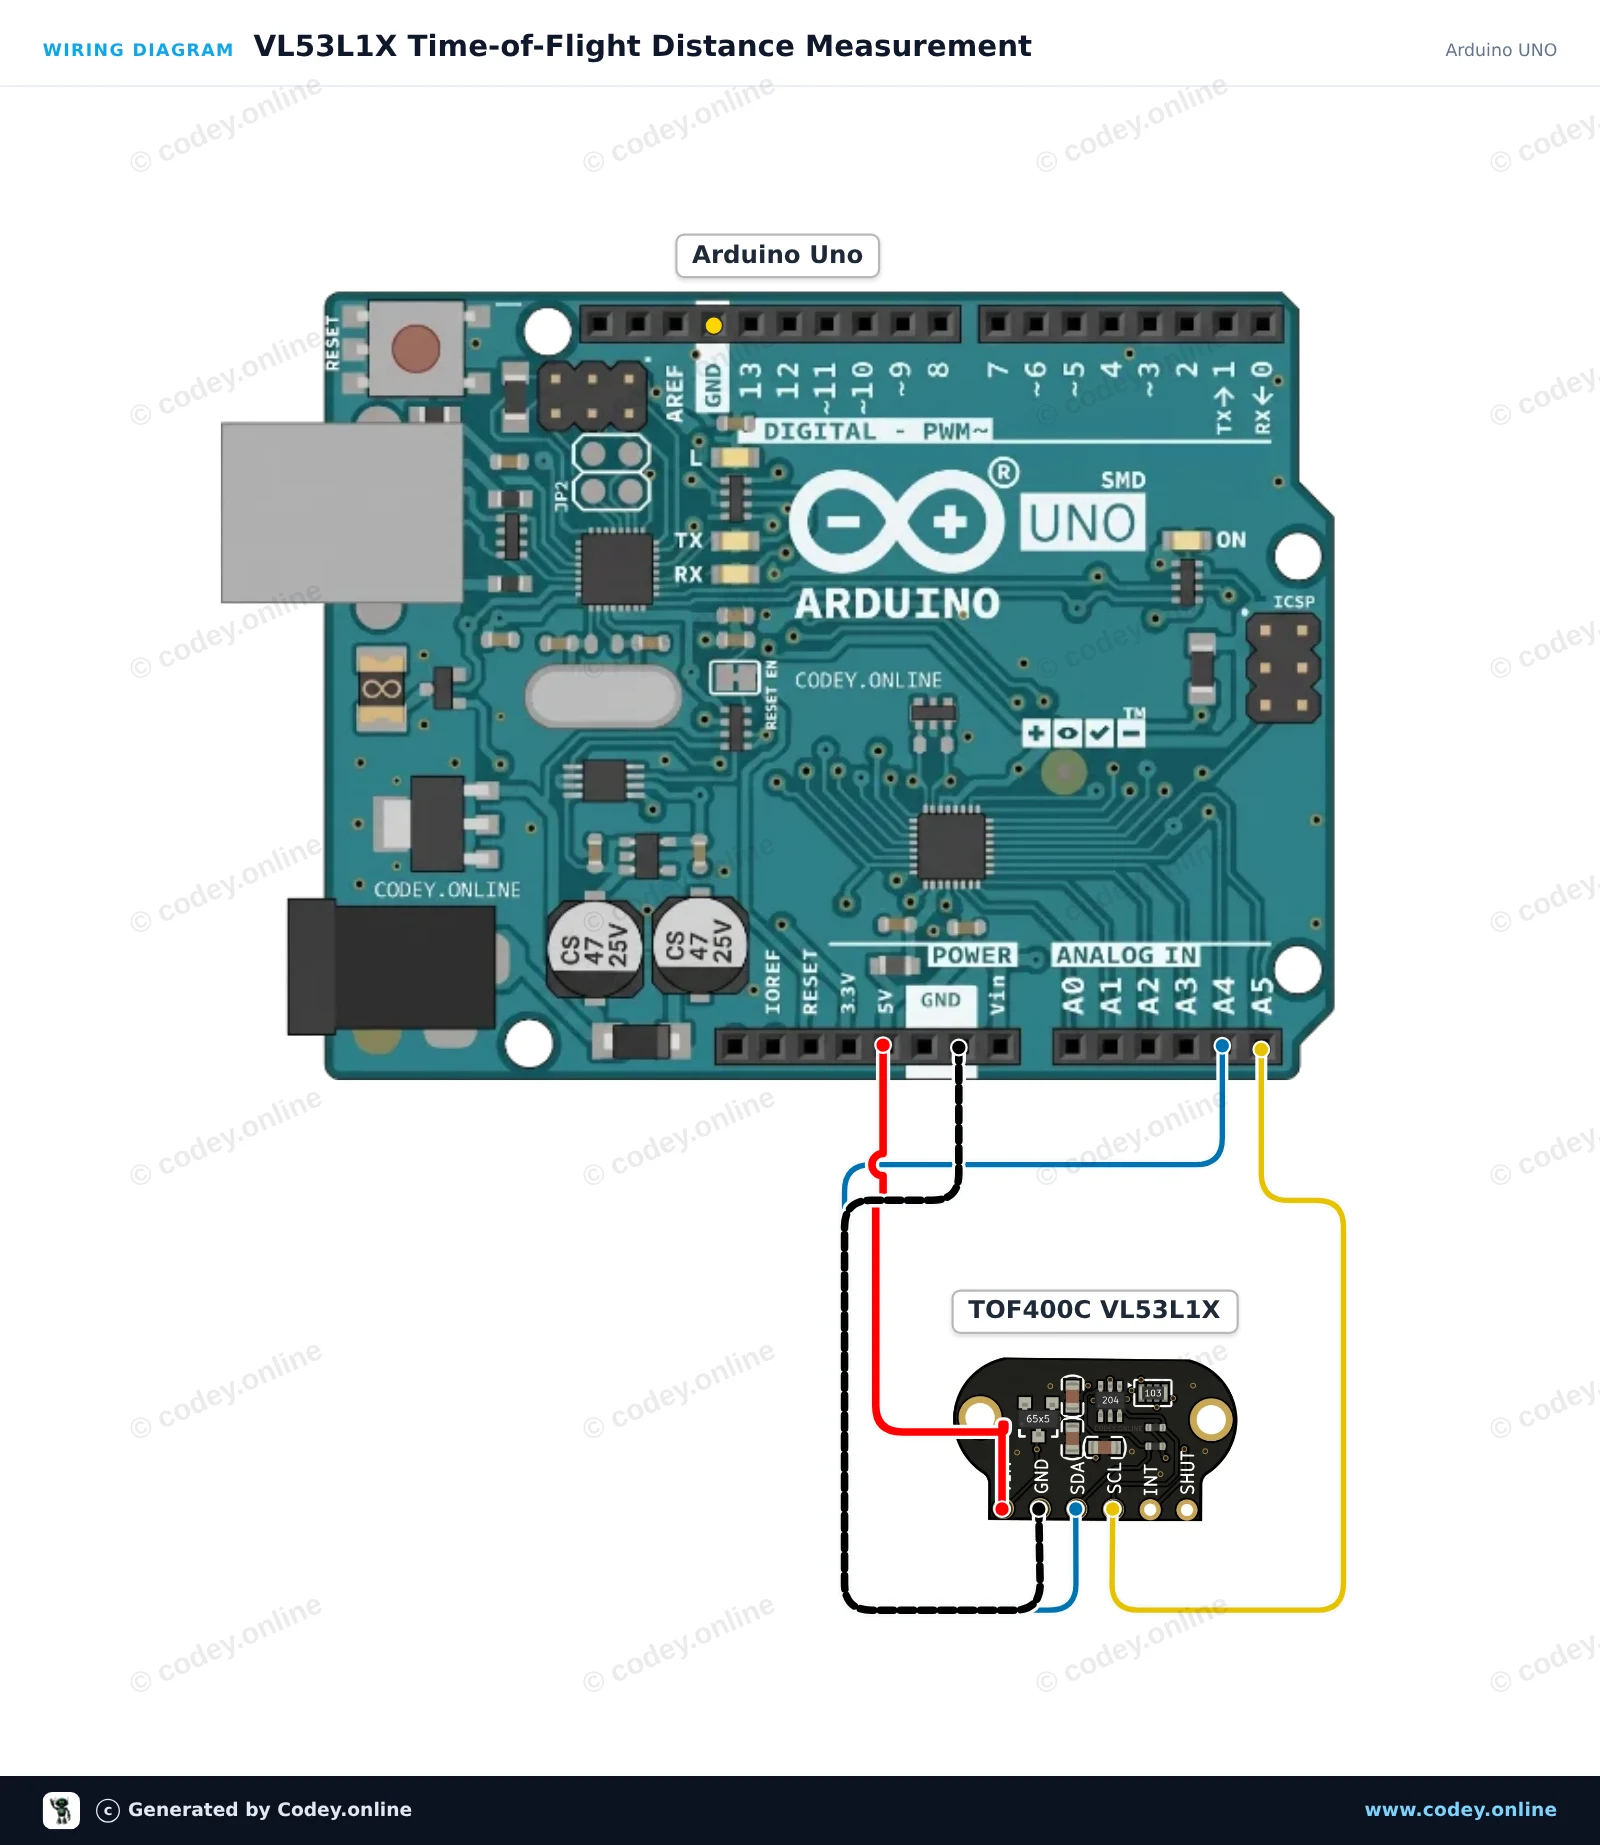
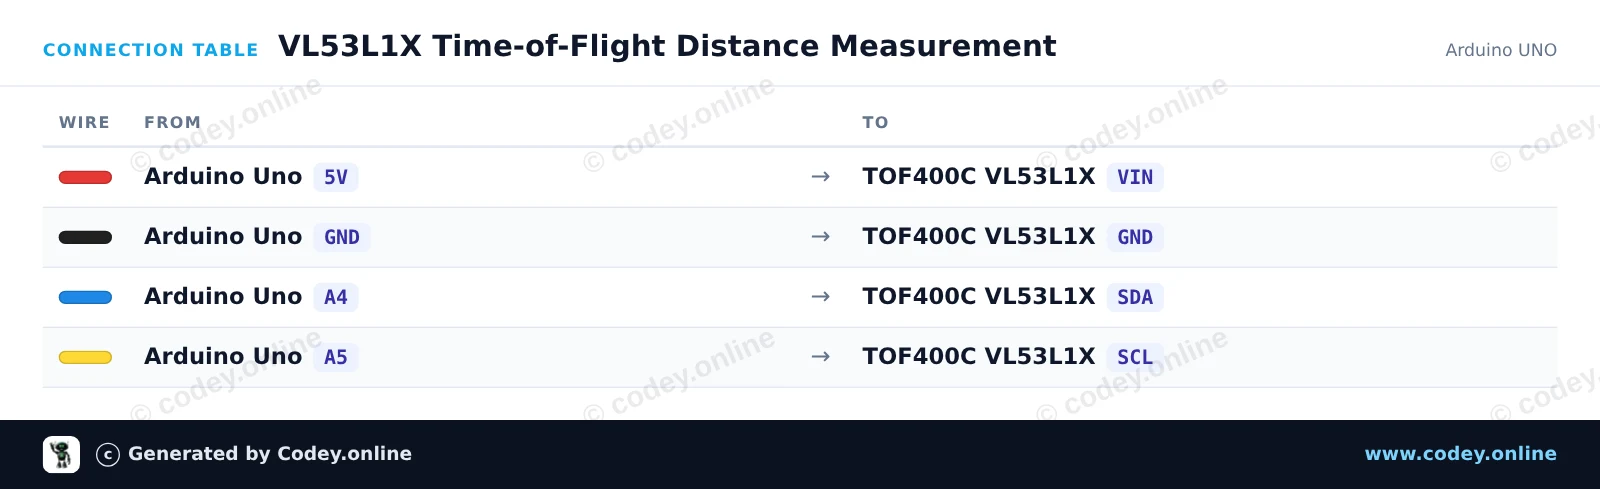
Συνδέστε τον αισθητήρα Time-of-Flight TOF400C VL53L1X στο Arduino Uno σας χρησιμοποιώντας I2C. Το sketch αρχικοποιεί τον αισθητήρα σε long-distance mode (έως 4 meters) και μετρά συνεχώς την απόσταση με ακρίβεια χιλιοστού. Ανοίξτε το Serial Monitor στα 115200 baud για να δείτε τις μετρήσεις απόστασης σε πραγματικό χρόνο.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Measurement
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin();
  Wire.setClock(400000); // 400 kHz I2C

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println(F("Failed to detect and initialize sensor!"));
    while (1) {
      delay(1000);
    }
  }

  // Use Long distance mode (up to 400 cm)
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);

  // Start continuous ranging with 50 ms period
  sensor.startContinuous(50);
  Serial.println(F("VL53L1X sensor ready. Reading distances..."));
}

void loop() {
  uint16_t distanceMm = sensor.read();

  Serial.print(F("Distance: "));
  Serial.print(distanceMm);
  Serial.print(F(" mm  ("));
  Serial.print(distanceMm / 10.0, 1);
  Serial.print(F(" cm)"));

  if (sensor.timeoutOccurred()) {
    Serial.print(F(" [TIMEOUT]"));
  }

  Serial.println();
  delay(100);
}Απαραίτητες βιβλιοθήκες: VL53L1X 1.3.1
Wiring diagram and example code generated by Codey.online — https://www.codey.online
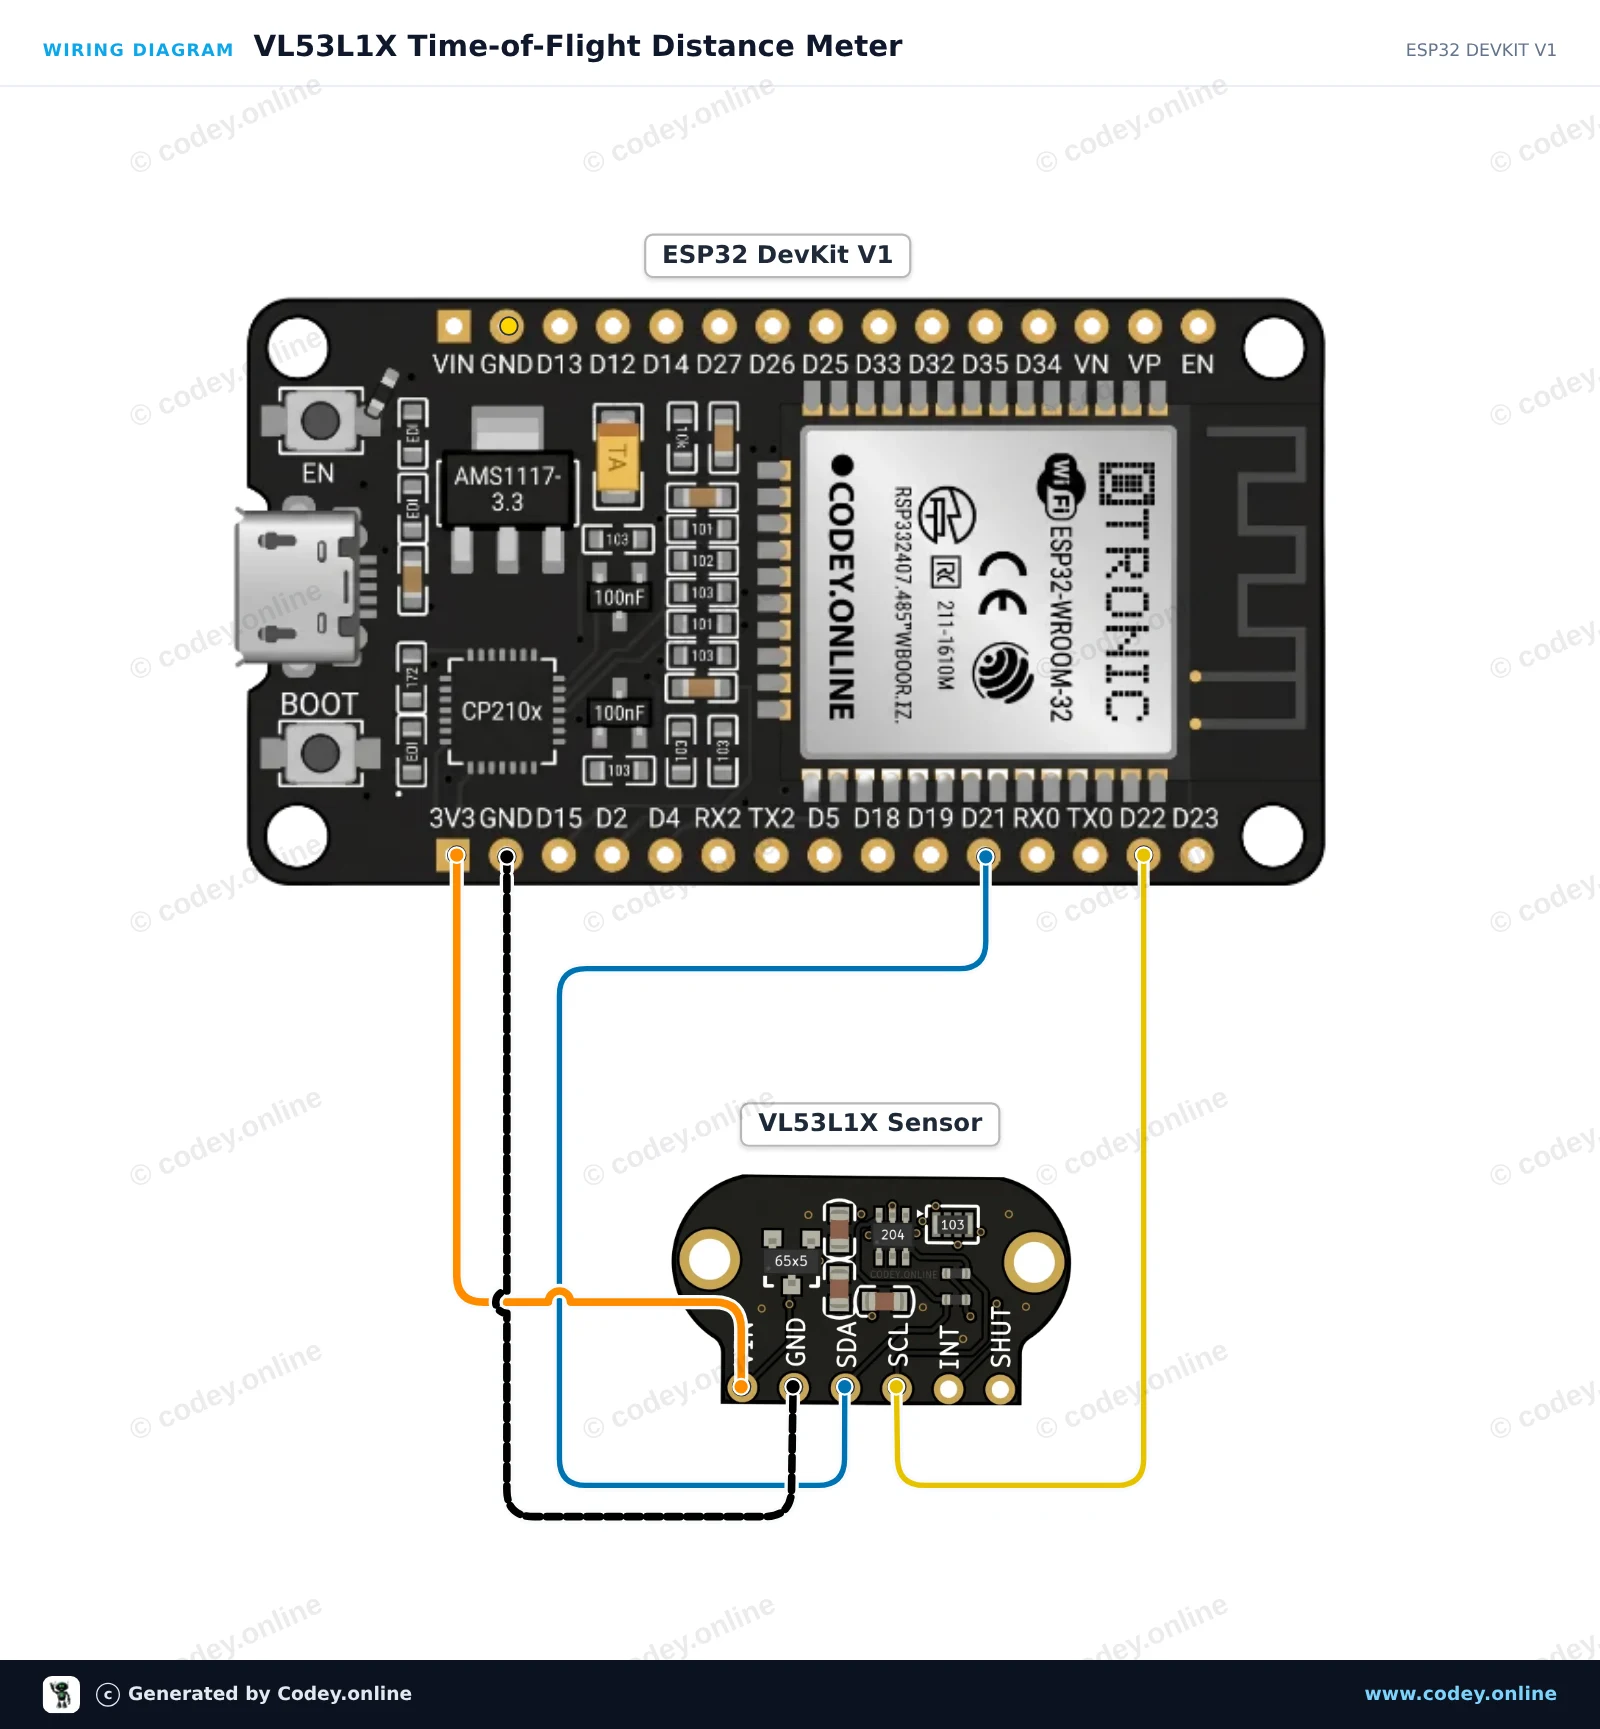
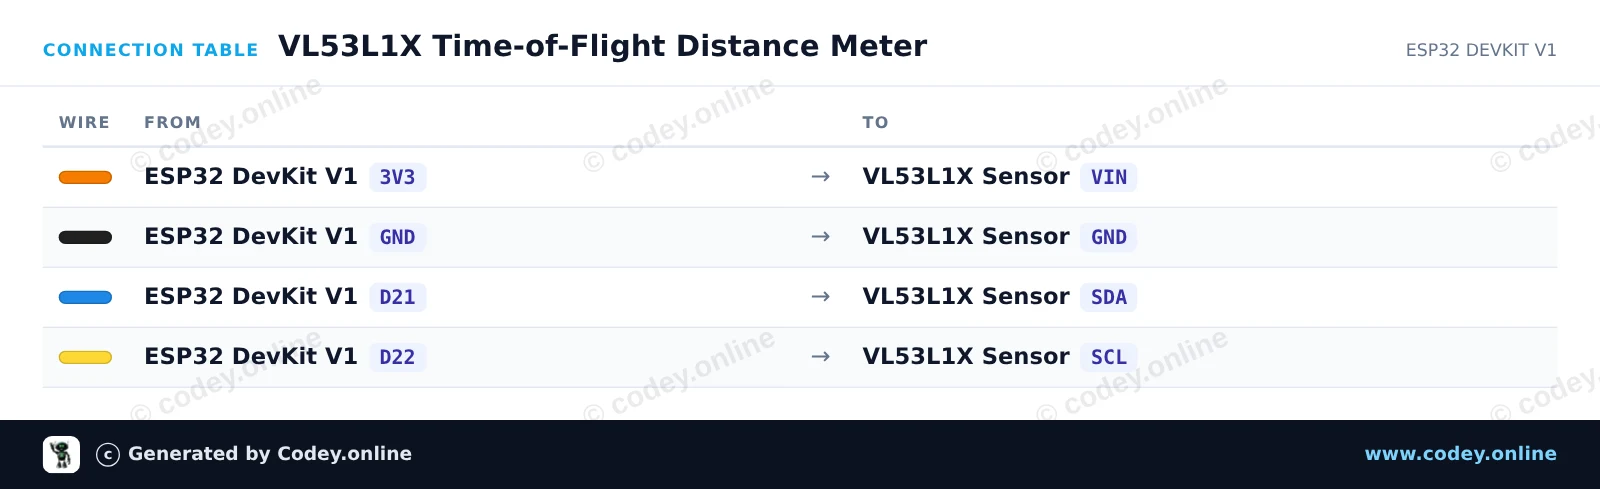
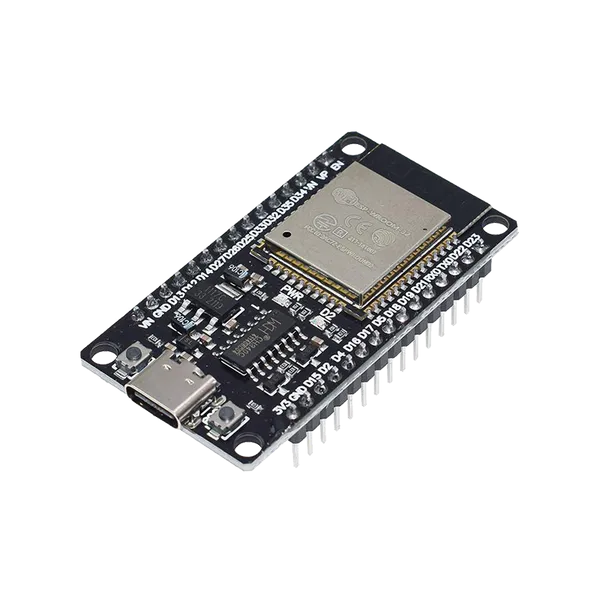
Αυτό το κύκλωμα συνδέει έναν αισθητήρα λέιζερ time-of-flight VL53L1X με το ESP32 μέσω I2C για τη μέτρηση αποστάσεων από 4 cm έως 400 cm. Ανοίξτε το Serial Monitor στα 115200 baud για να δείτε σε πραγματικό χρόνο τις μετρήσεις απόστασης σε χιλιοστά.
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : VL53L1X Time-of-Flight Distance Meter
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
 *  Libraries : VL53L1X 1.3.1
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <VL53L1X.h>

VL53L1X sensor;

void setup() {
  Serial.begin(115200);
  Wire.begin(21, 22);
  Wire.setClock(400000);

  sensor.setTimeout(500);
  if (!sensor.init()) {
    Serial.println("Failed to detect and initialize VL53L1X sensor!");
    while (1) {
      delay(10);
    }
  }

  // Use Long distance mode (up to 4 meters) and 50 ms timing budget
  sensor.setDistanceMode(VL53L1X::Long);
  sensor.setMeasurementTimingBudget(50000);
  sensor.startContinuous(50);

  Serial.println("VL53L1X ready! Measuring distance...");
}

void loop() {
  uint16_t distanceMm = sensor.read();

  if (sensor.timeoutOccurred()) {
    Serial.println("Measurement timeout!");
  } else {
    Serial.print("Distance: ");
    Serial.print(distanceMm);
    Serial.print(" mm (");
    Serial.print(distanceMm / 10.0, 1);
    Serial.println(" cm)");
  }

  delay(100);
}Απαραίτητες βιβλιοθήκες: VL53L1X 1.3.1
Wiring diagram and example code generated by Codey.online — https://www.codey.online




 English
 Nederlands
 Frans
 Deutsch
 Italiano
 Español
 Suomi
 Polski
 Dansk
 Български
 Čeština
 Hrvatski
 Svenska
 Aileen